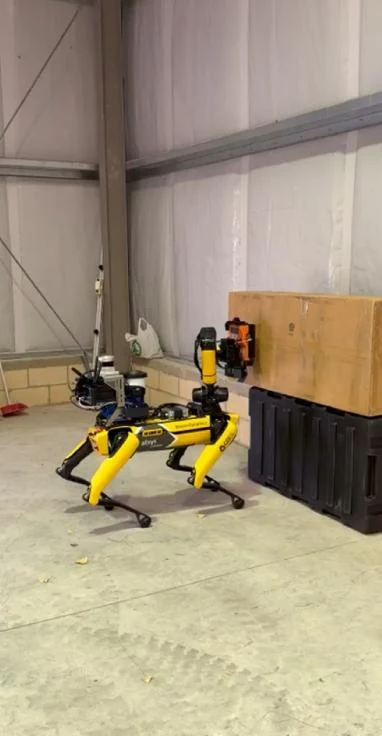
 Sistema integrado
Caracterización radiológica robotizada.
Sistema basado en un robot cuadrúpedo con brazo para la caracterización radiológica de materiales, suelos y paramentos.
Ver proyecto
Una selección de sistemas integrados, pilotos, demostraciones y proyectos de I+D. Cada caso tiene un contexto y un grado de desarrollo propios.
22 proyectos
Sistema integradoSistema basado en un robot cuadrúpedo con brazo para la caracterización radiológica de materiales, suelos y paramentos.
Ver proyecto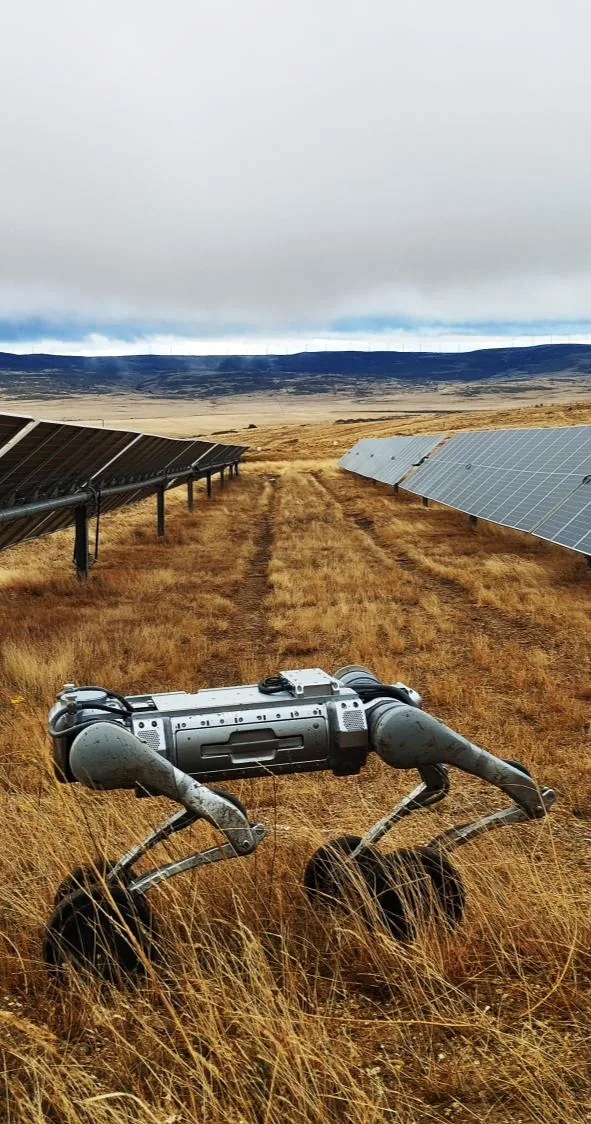 Proyecto de I+D
Robótica híbrida y visión artificial visible e infrarroja para investigar la detección de fallos y la inspección de paneles.
Ver proyecto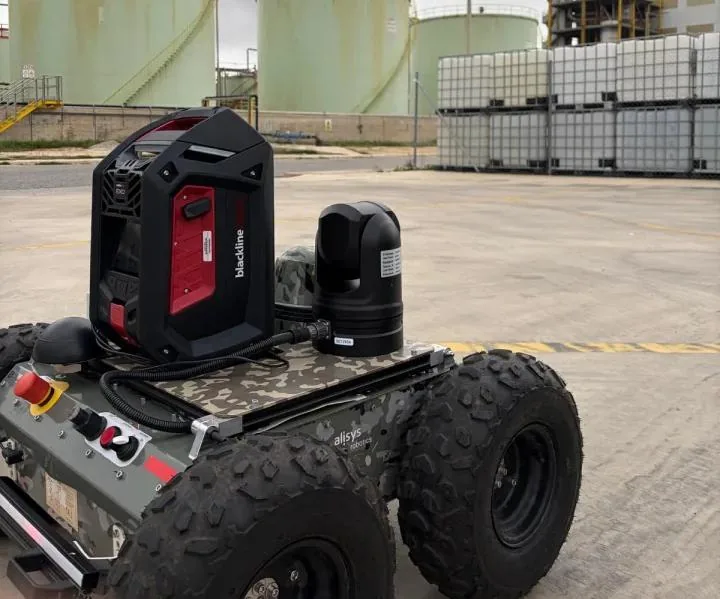 Demostración
 junto a Telefónica Ingeniería de Seguridad en la planta de Ercros de Almussafes.
Ver proyecto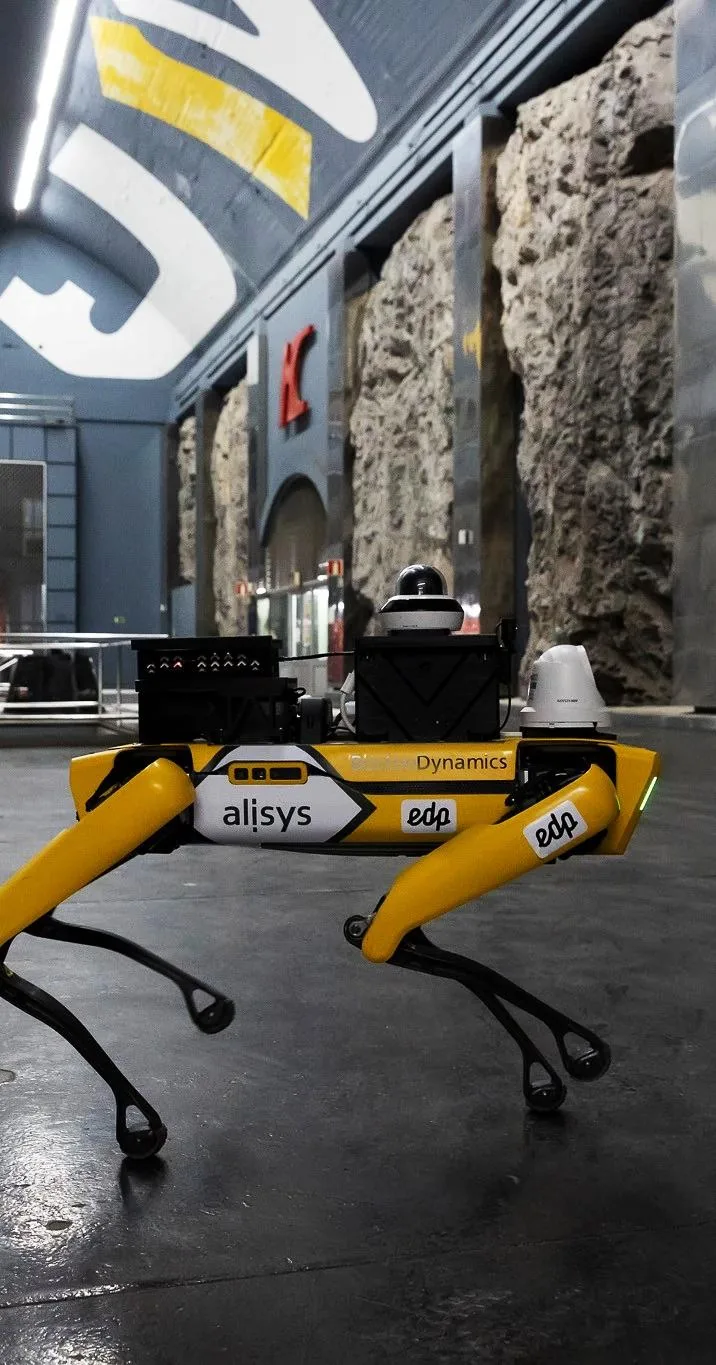 Proyecto de I+D
Investigación y validación experimental en la central hidroeléctrica de Tanes.
Ver proyecto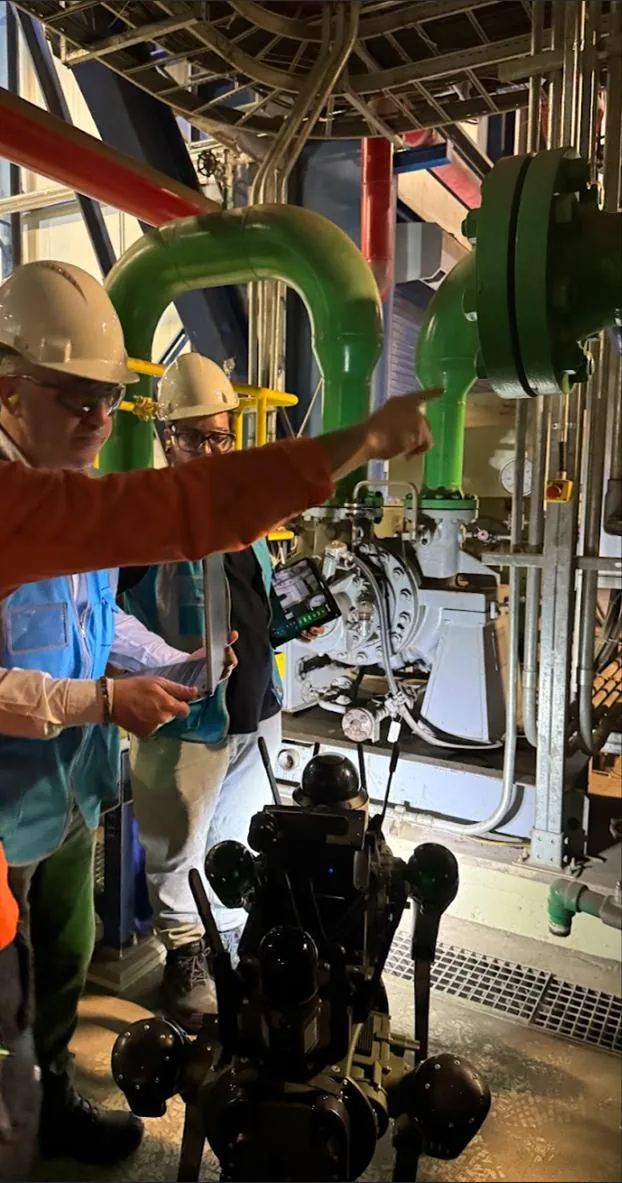 Piloto tecnológico
Pruebas de concepto en la central de Tufanbeyli, Turquía.
Ver proyecto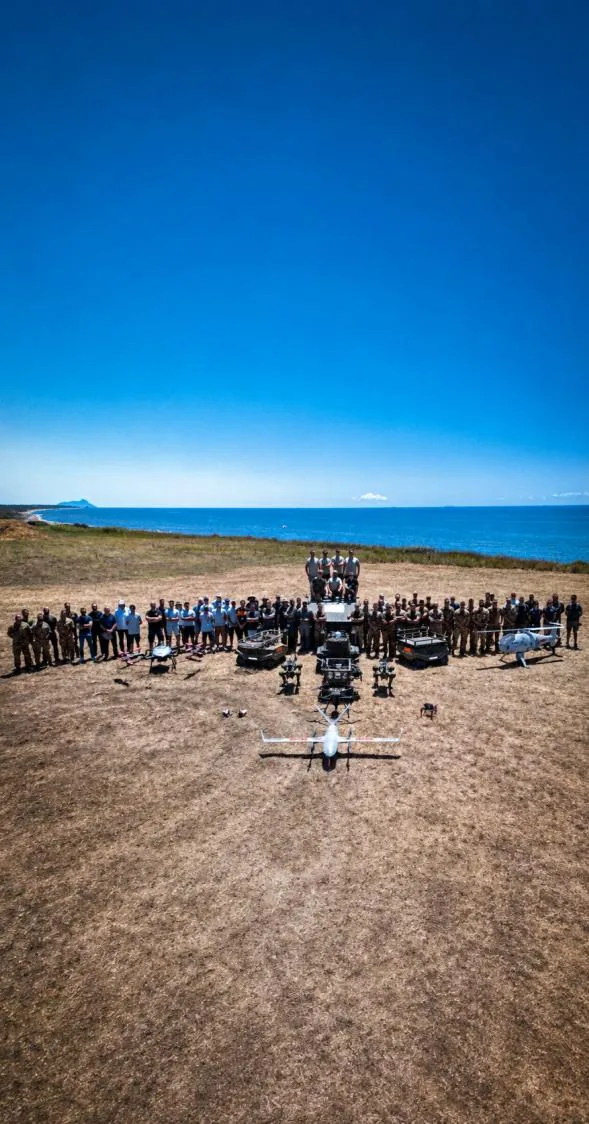 Experimentación operativa
Campaña de experimentación de la Agencia Europea de Defensa con plataformas terrestres colaborativas.
Ver proyecto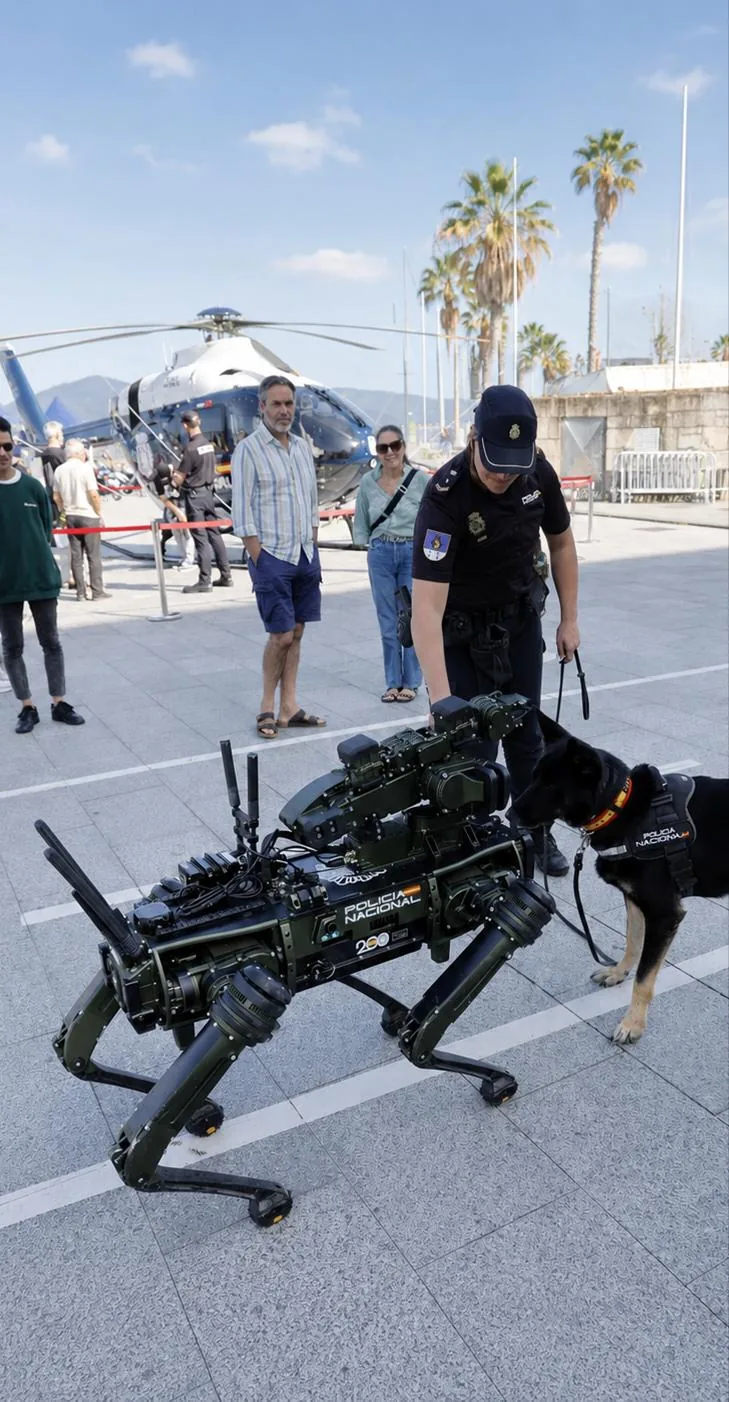 Sistema integrado
Sistema robótico destinado a vigilancia, observación y apoyo a actuaciones en entornos de riesgo.
Ver proyecto Proyecto de I+D
Proyecto liderado por Alisys sobre células robóticas para protección y respuesta a emergencias.
Ver proyecto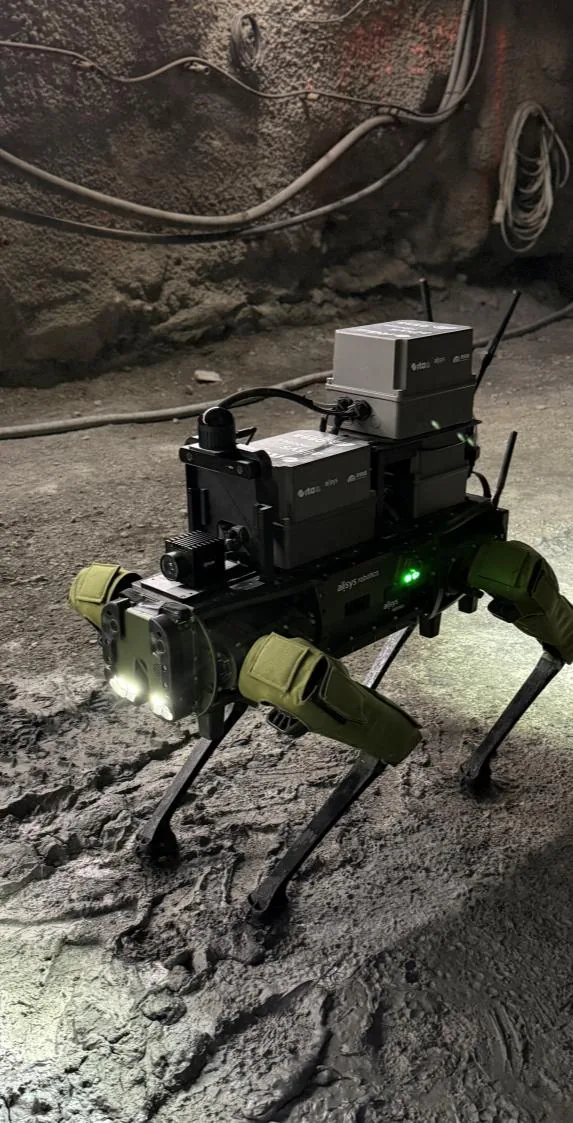 Proyecto de I+D
Investigación en robótica para entornos subterráneos con humo, polvo o conectividad limitada.
Ver proyecto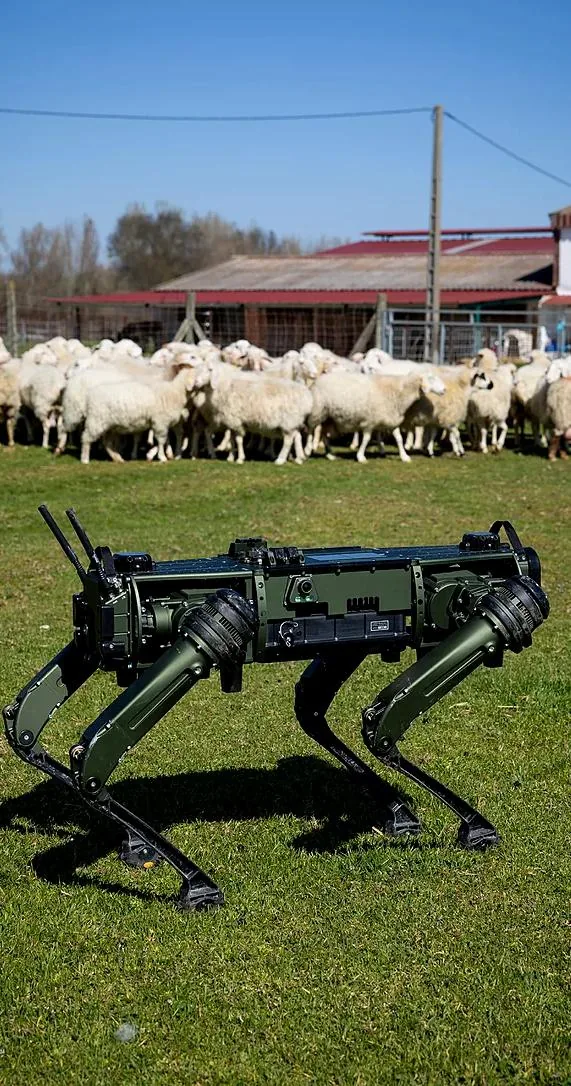 Investigación aplicada
Suministro de una plataforma cuadrúpeda a la Universidad de León para investigar aplicaciones en el campo.
Ver proyecto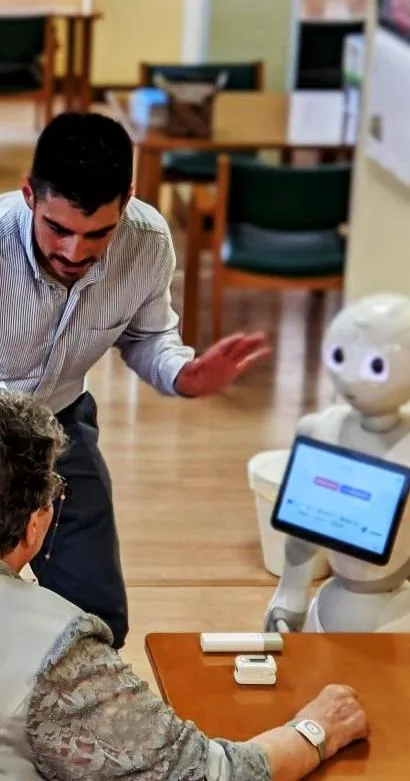 Proyecto de I+D
Integración de dispositivos de telemedicina en robots sociales para asistencia en el hogar.
Ver proyecto Red doctoral
 sobre conciencia situacional y social de robots de servicio.
Ver proyecto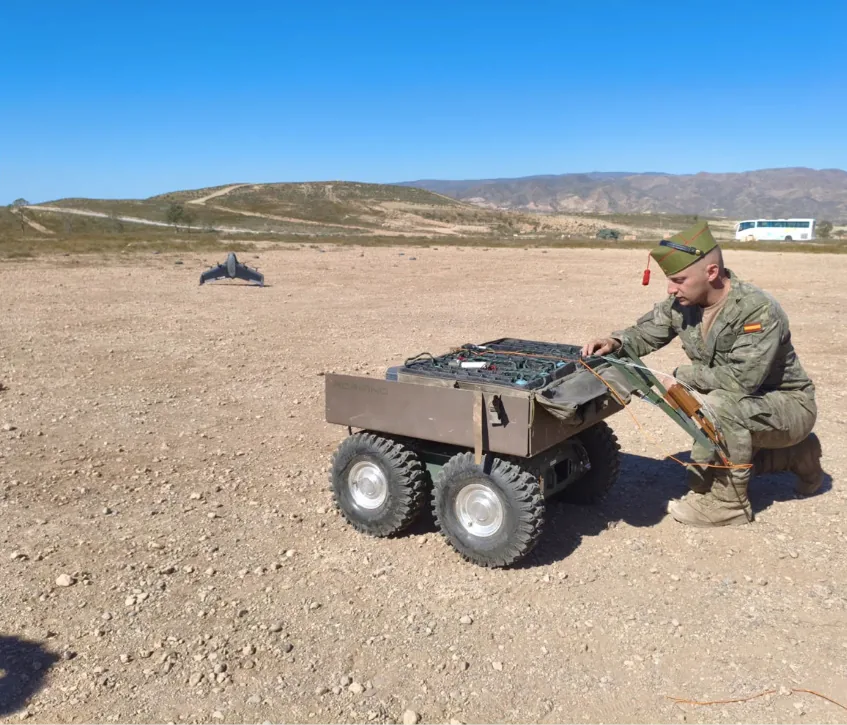 Evaluación y experimentación
Evaluación de una configuración de ADRIANO para apertura de brechas, con el objetivo de reducir la exposición de los zapadores.
Ver proyecto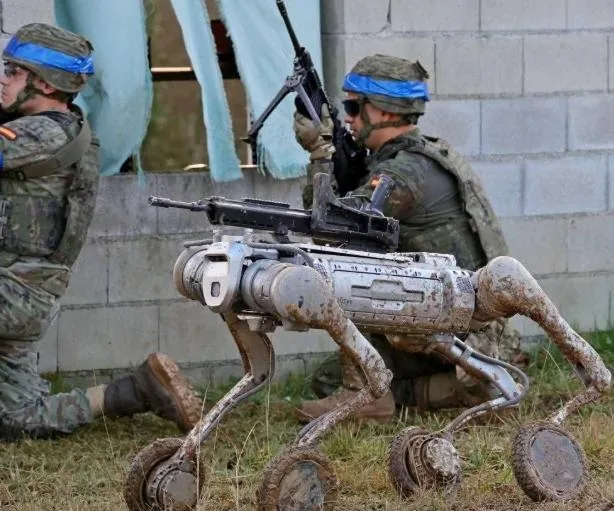 Demostración y evaluación
Presentación y evaluación de sistemas robóticos en un entorno táctico realista en Cabo Noval.
Ver proyecto Demostración tecnológica
Demostración de integración de sensórica de detección sobre una plataforma cuadrúpeda.
Ver proyecto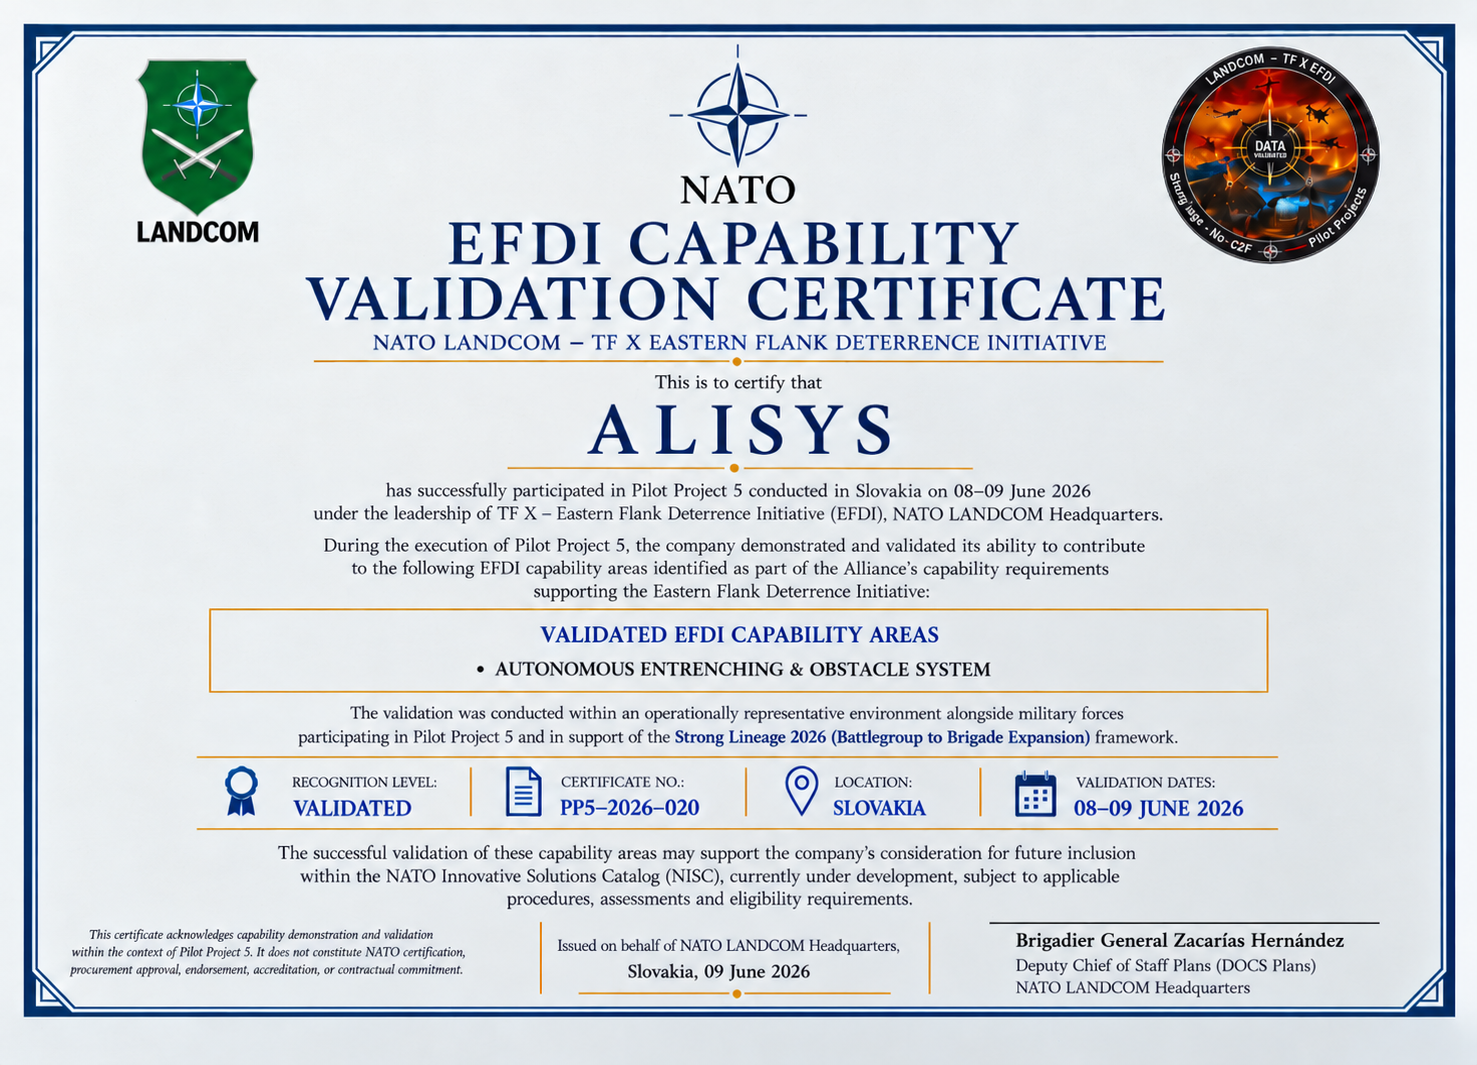 Validación de capacidad
Participación en Eslovaquia, los días 8 y 9 de junio de 2026, en el área de sistemas autónomos de atrincheramiento y obstáculos.
Ver proyecto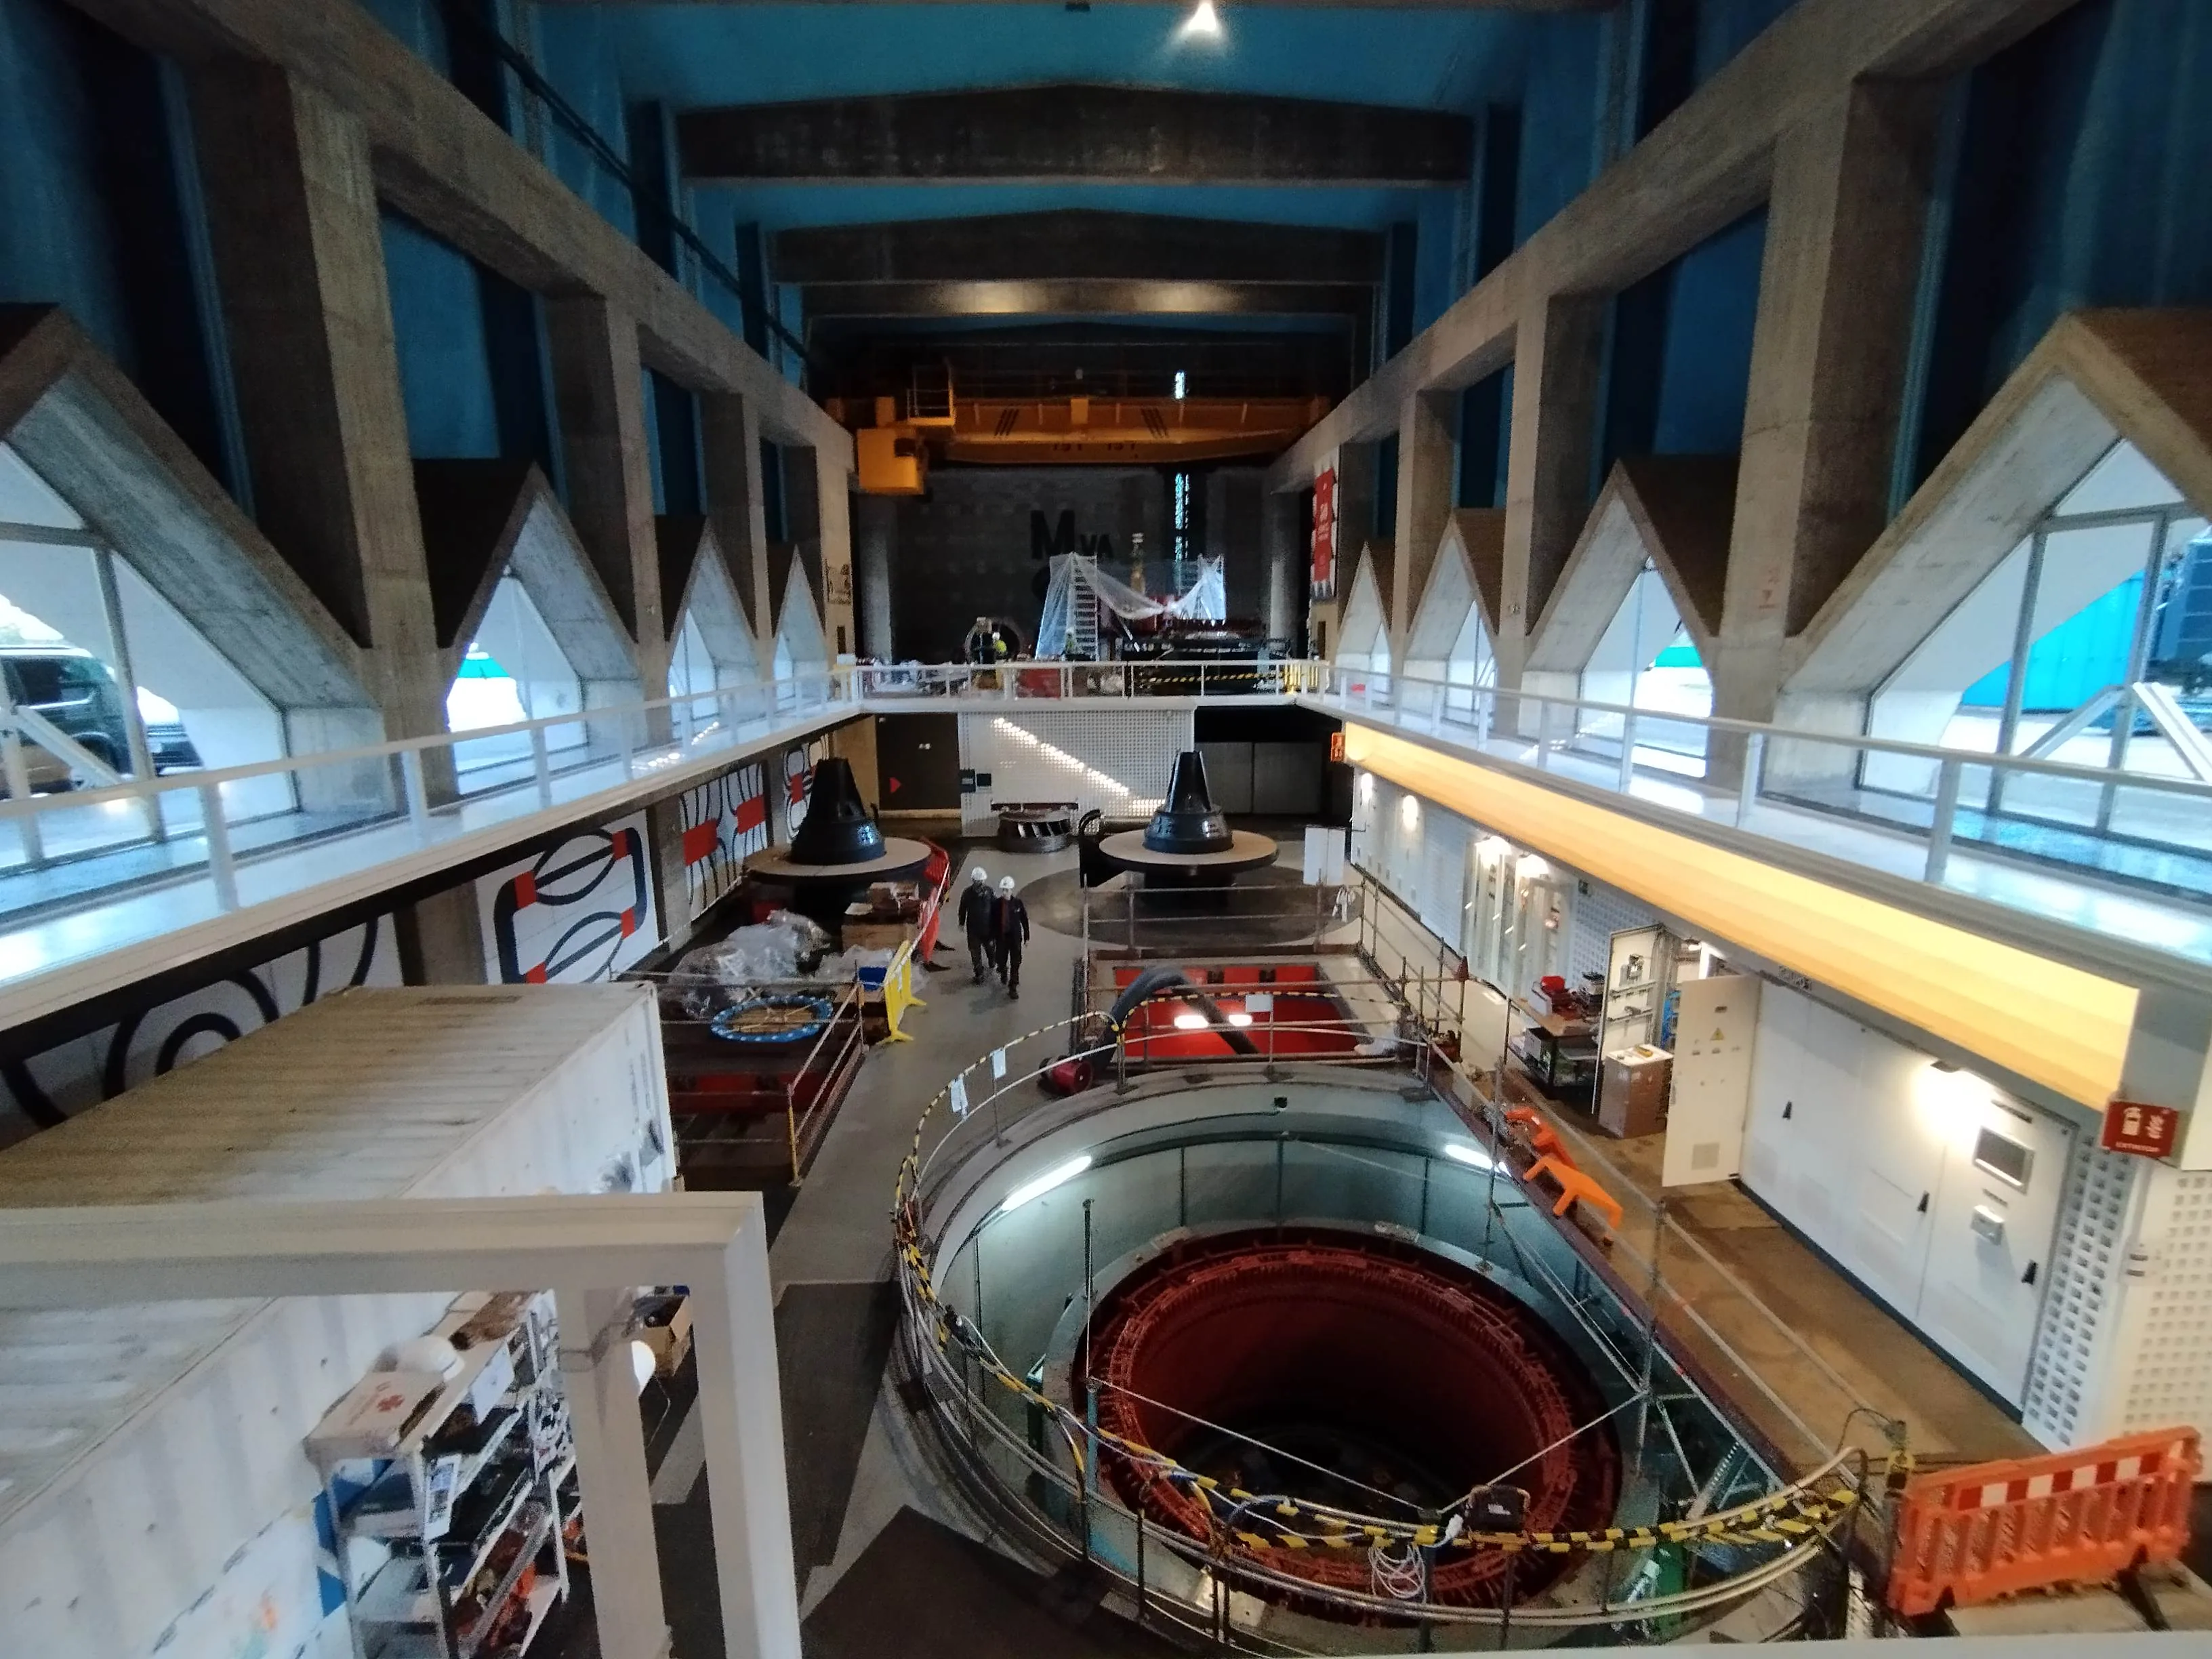 Proyecto de I+D
Investigación en inspección, vigilancia y detección de anomalías, con integración en sistemas industriales.
Ver proyecto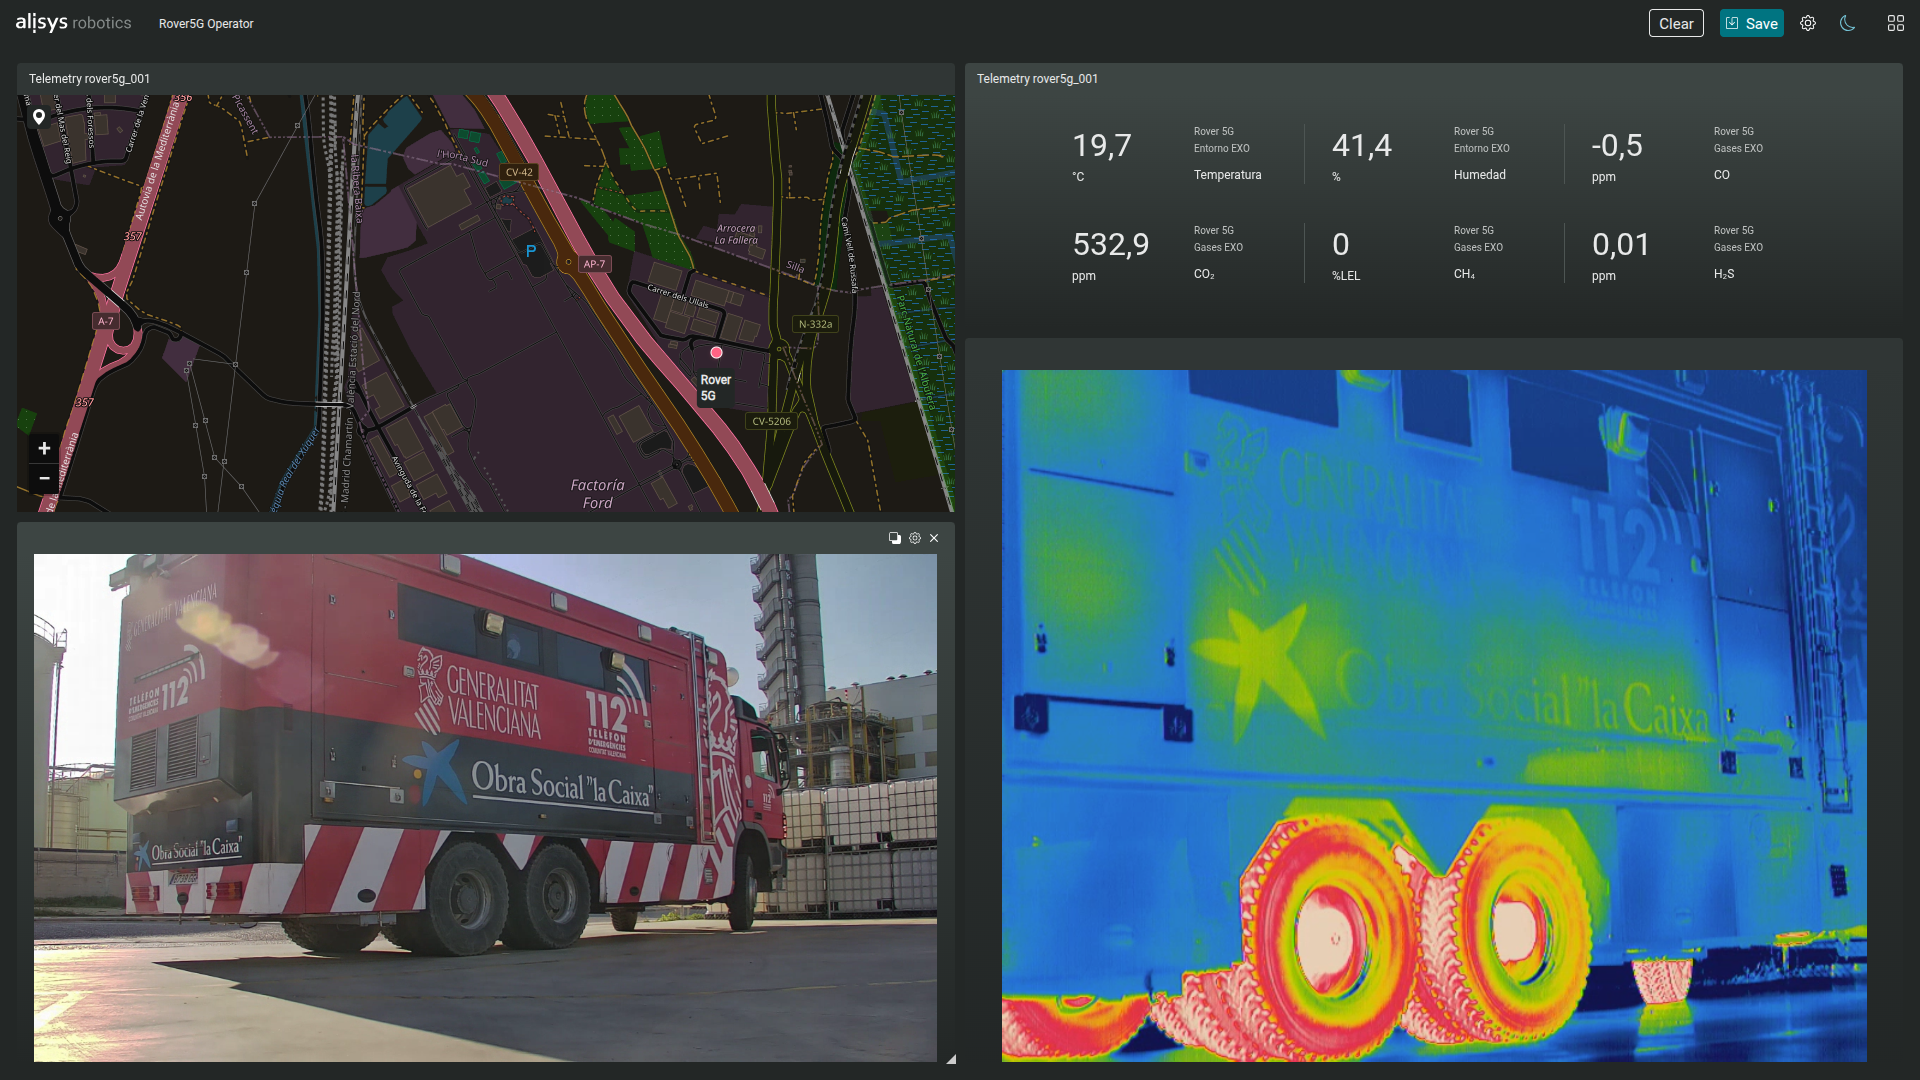 Proyecto de I+D
I+D en orquestación de dispositivos robóticos y despliegue de modelos de visión para misiones de inspección.
Ver proyecto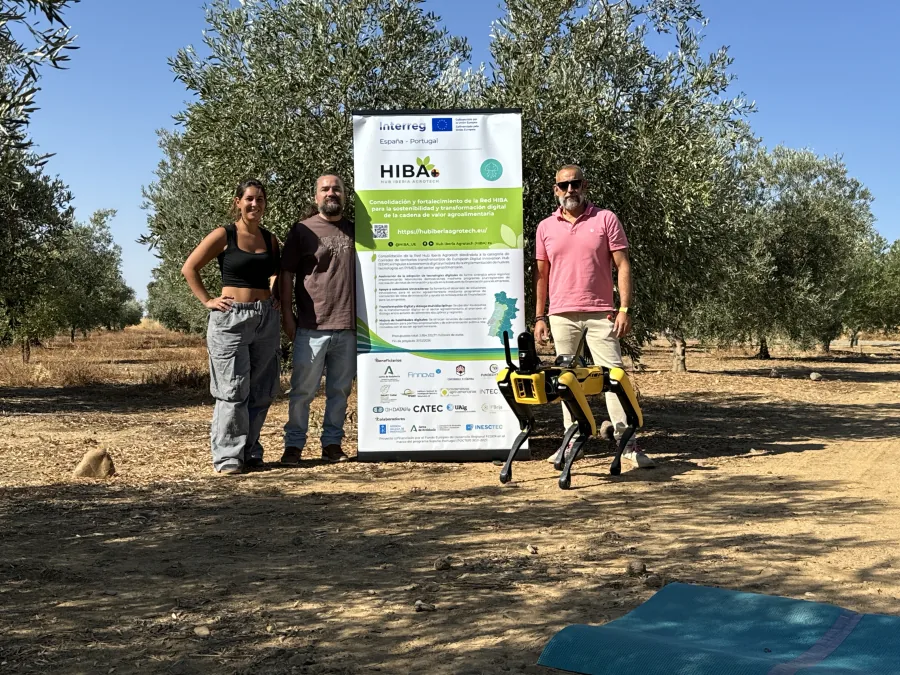 Sistema suministrado
Suministro de una plataforma cuadrúpeda con LiDAR para recorridos autónomos y caracterización de cultivos.
Ver proyecto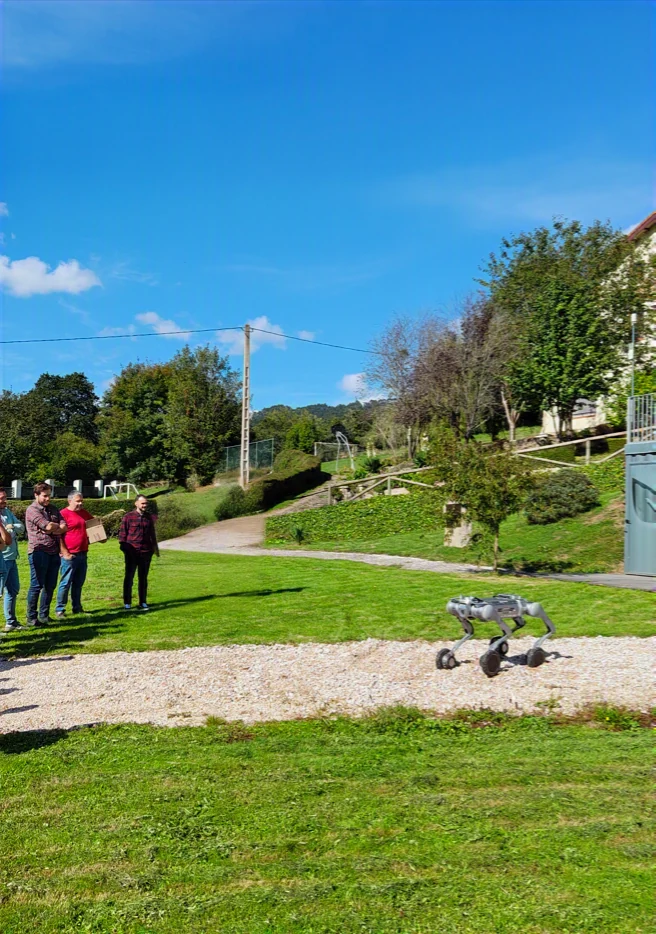 Plataforma suministrada para I+D
Robot híbrido con brazo, pinza, LiDAR, cámara de profundidad y posicionamiento GNSS-RTK.
Ver proyecto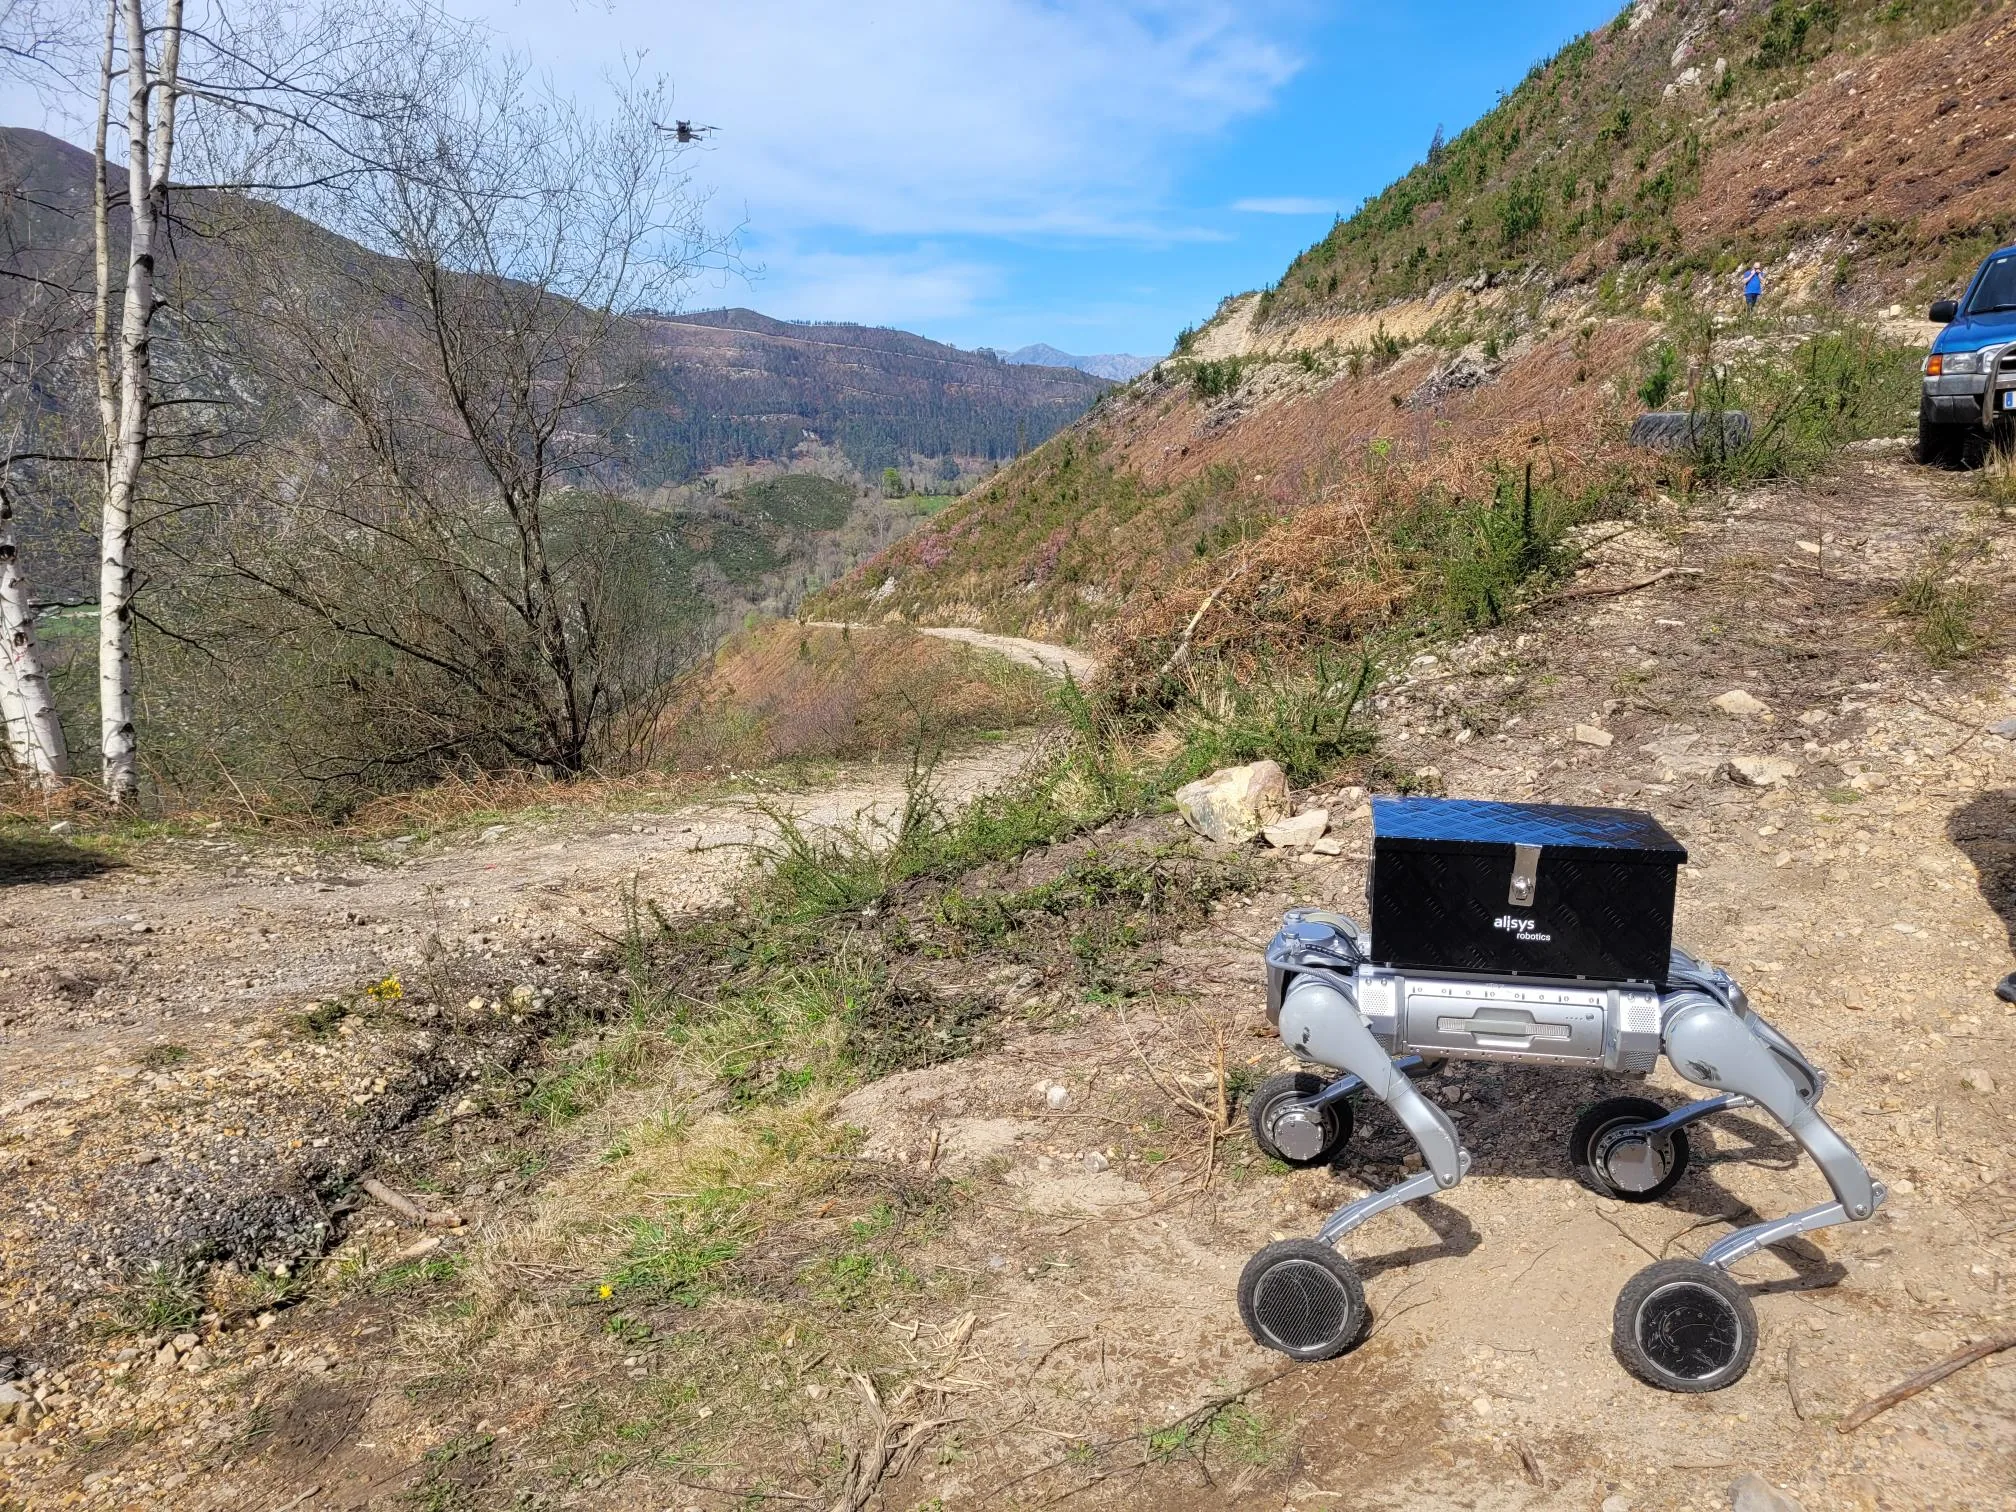 Demostración
Evaluación de un cuadrúpedo con ruedas en terreno forestal para estudiar su uso en tareas de campo.
Ver proyecto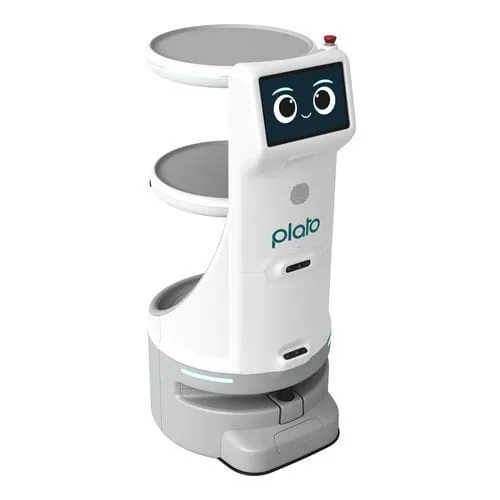 Sistema suministrado
Suministro de una plataforma de servicio autónoma para capacitación, demostración tecnológica e innovación.
Ver proyectoConvertimos necesidades operativas en proyectos con alcance, integración y validación definidos.