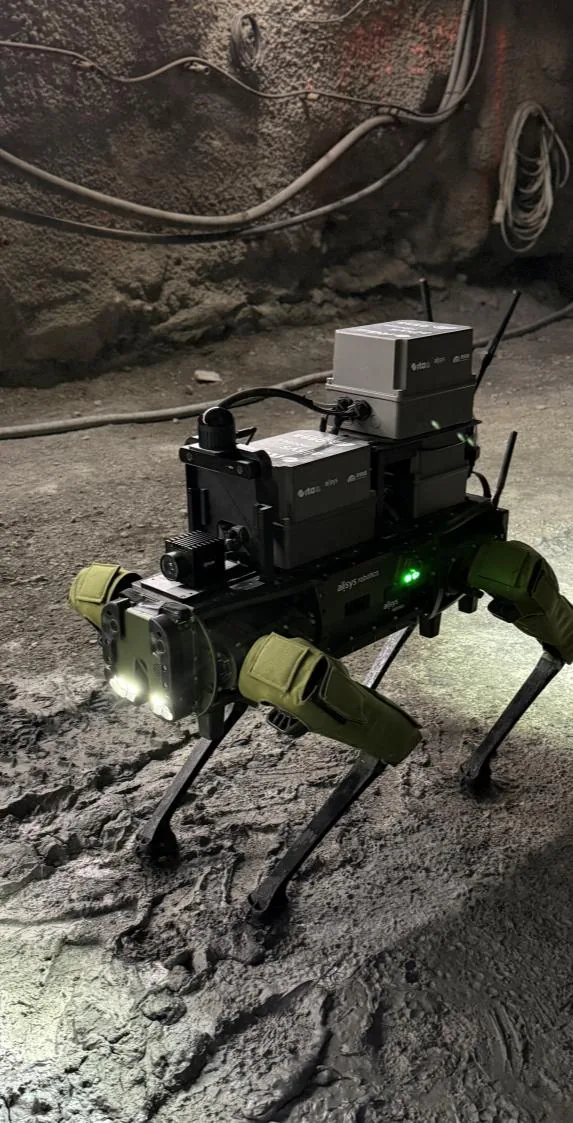
 Proyecto de I+D
Exploración con baja visibilidad.
Investigación en robótica para entornos subterráneos con humo, polvo o conectividad limitada.
Ver proyecto
Exploración e inspección robotizada de obras, túneles y galerías, con sensórica y reconstrucción del entorno para apoyar el trabajo de los equipos.
Plataformas móviles, LiDAR y cámaras, combinados con software de supervisión e ingeniería de comunicaciones adaptada a la infraestructura.
Proyecto de I+DInvestigación en robótica para entornos subterráneos con humo, polvo o conectividad limitada.
Ver proyectoPlataformas móviles con sensórica integrada, adaptadas al terreno y a la información que necesita cada operación.
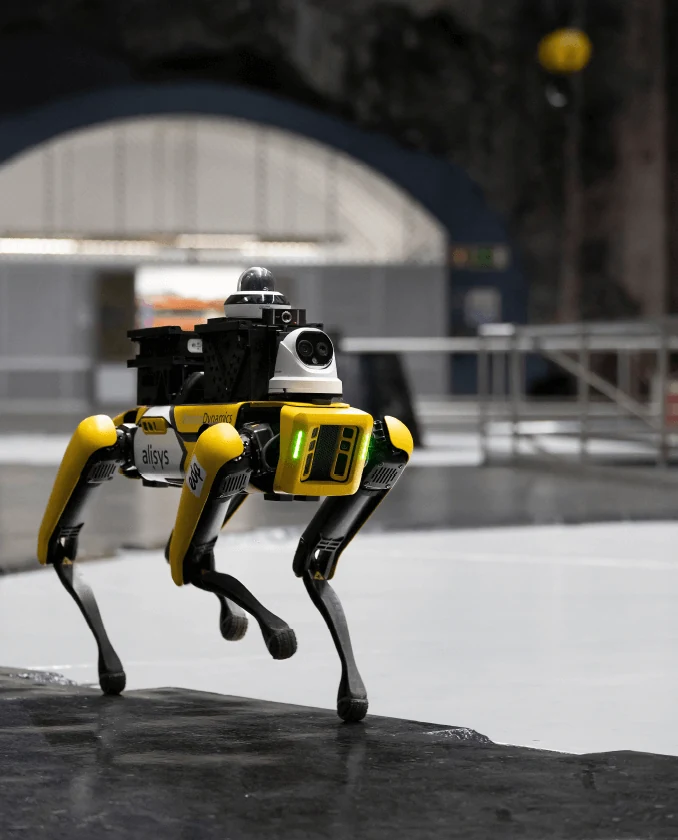
La experiencia de I+D incluye reconstrucción 3D, percepción en baja visibilidad y combinación de sensores para estudiar riesgos en obra. La conexión con otros sistemas de seguimiento se define y valida dentro de cada proyecto.
Cuéntanos el reto. Diseñamos contigo la solución robótica que necesitas.