IA física y autonomía
Visión artificial, navegación y misiones autónomas. Integración de percepción y algoritmos según las necesidades de cada escenario.
Desarrollamos e integramos los componentes que permiten al robot percibir, comunicarse y actuar en su entorno.
Visión artificial, navegación y misiones autónomas. Integración de percepción y algoritmos según las necesidades de cada escenario.
Adaptadores, APIs y compatibilidad con ROS / ROS 2. Conexión con sensores, sistemas industriales y aplicaciones existentes.
Integración de cámaras, sensores, brazos y módulos. Desarrollo mecánico y software para incorporar nuevas capacidades a la plataforma.
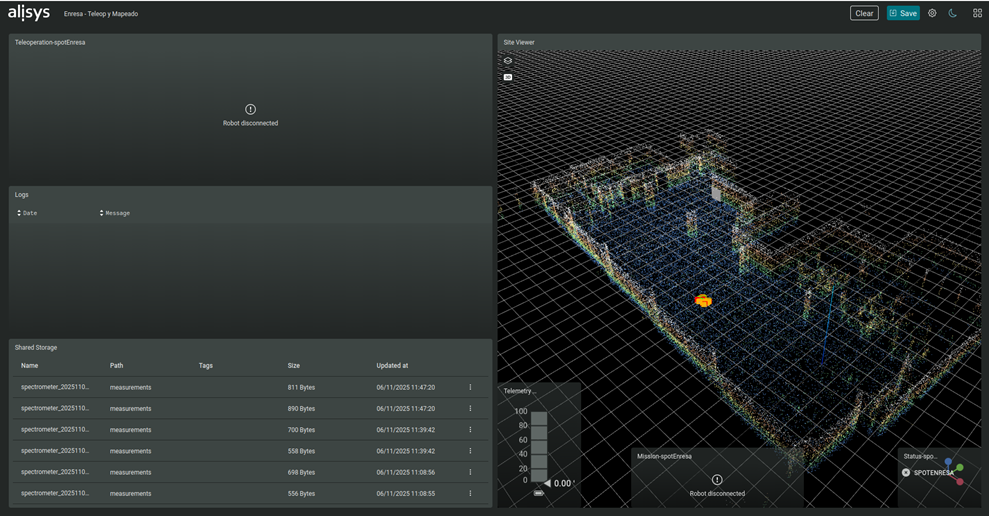
Diseñamos la conectividad según cobertura, movilidad, disponibilidad y necesidades de transmisión.
Wi-Fi y 4G/5G para escenarios con infraestructura de red disponible.
Redes Mesh-MANET y enlaces satelitales según los requisitos de operación.
Integración de fibra óptica y enlaces específicos para túneles o zonas sin cobertura inalámbrica fiable.
La resiliencia, las prestaciones y la continuidad del enlace dependen de la configuración y se validan para cada escenario.
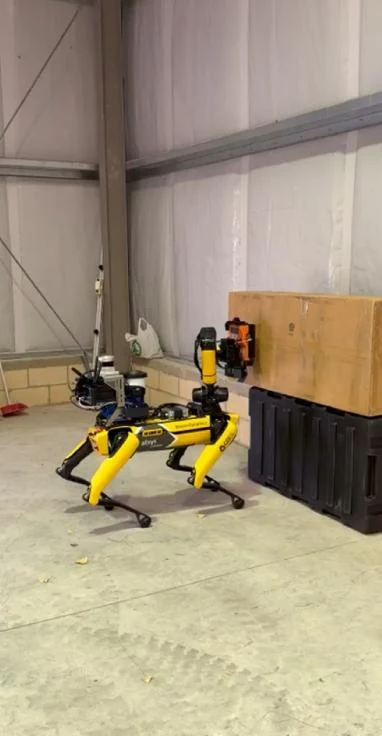 Sistema integrado
Sistema basado en un robot cuadrúpedo con brazo para la caracterización radiológica de materiales, suelos y paramentos.
Ver proyecto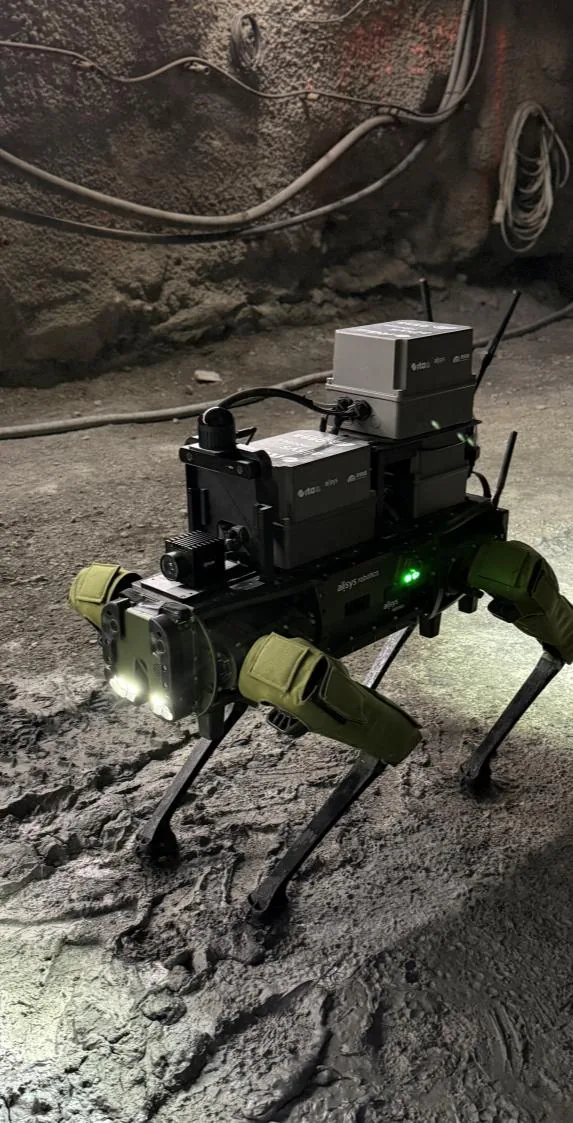 Proyecto de I+D
Investigación en robótica para entornos subterráneos con humo, polvo o conectividad limitada.
Ver proyecto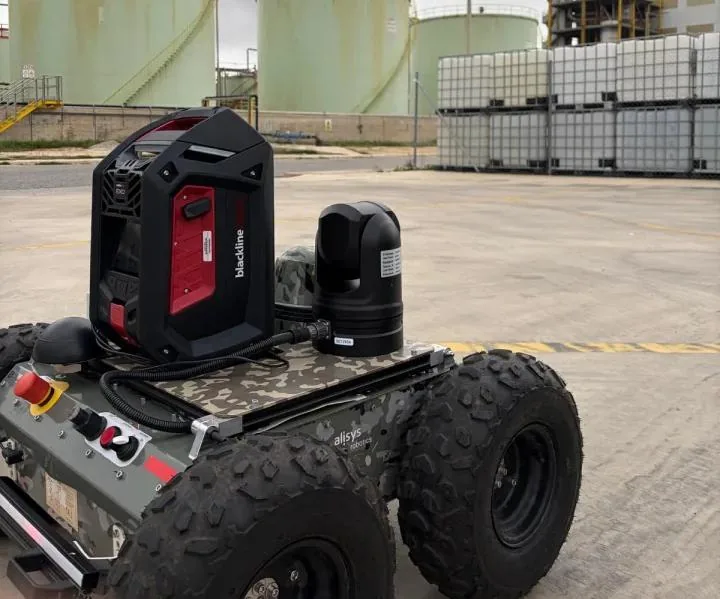 Demostración
 junto a Telefónica Ingeniería de Seguridad en la planta de Ercros de Almussafes.
Ver proyecto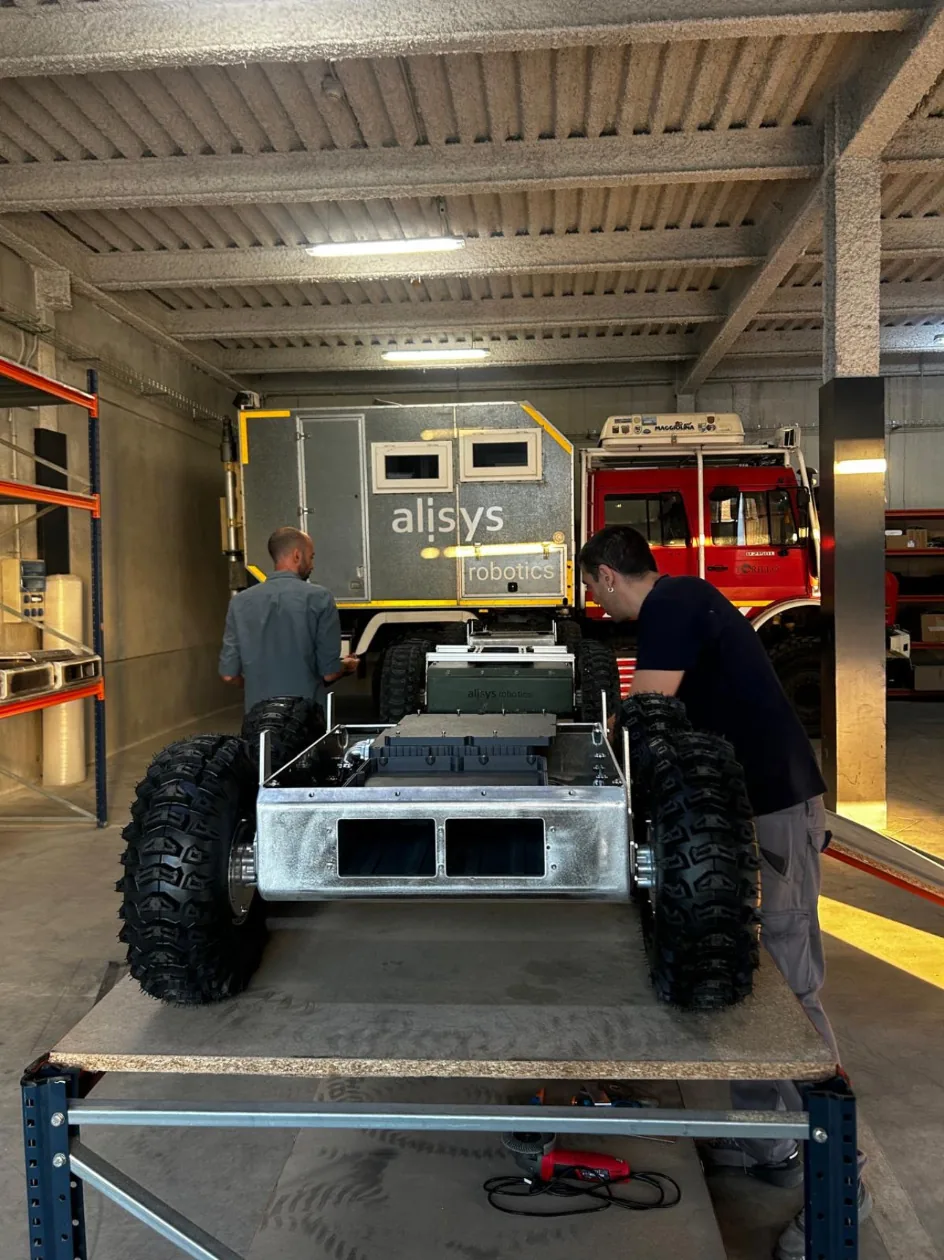
Cuando la integración requiere adaptar la plataforma, definimos los cambios mecánicos y electrónicos.
Consulta las bases ADRIANO y REX y el proceso de desarrollo en Robótica modular.
Indícanos qué robot, sensores o sistemas utilizáis y qué conexiones o funciones necesitáis incorporar.