Mapa operacional
Una interfaz centrada en el mapa para visualizar los activos y la información relevante de la intervención.
La solución del ecosistema ARCUS orientada a la coordinación robótica en operaciones tácticas, críticas y de intervención.
Una interfaz centrada en el mapa para visualizar los activos y la información relevante de la intervención.
Vídeo, telemetría y datos de los sistemas integrados al servicio de la comprensión del entorno.
Definición de módulos, comunicaciones y flujos según el concepto de operación y la validación del proyecto.
El mapa, los activos y los paneles de control reúnen la información de la operación.
La demostración muestra la interacción con el mapa, los activos y el panel de control. Una experiencia orientada a la coordinación de la operación activa.
Ubicación de los sistemas e información geográfica para seguir el despliegue.
Selección de los dispositivos de la misión y acceso a su información y controles.
Vídeo, telemetría y funciones de los robots y payloads conectados, de acuerdo con la configuración de la solución.
El alcance funcional, los robots compatibles y los enlaces de comunicaciones se validan en la propuesta técnica de cada proyecto.
Consultar mi caso de usoGestión centralizada de flotas, misiones y datos.
Coordinación de recursos en operaciones tácticas y de intervención.
Control directo del robot y sus payloads desde Android.
Concretamos el mapa, los recursos y las comunicaciones de la misión que queréis demostrar.
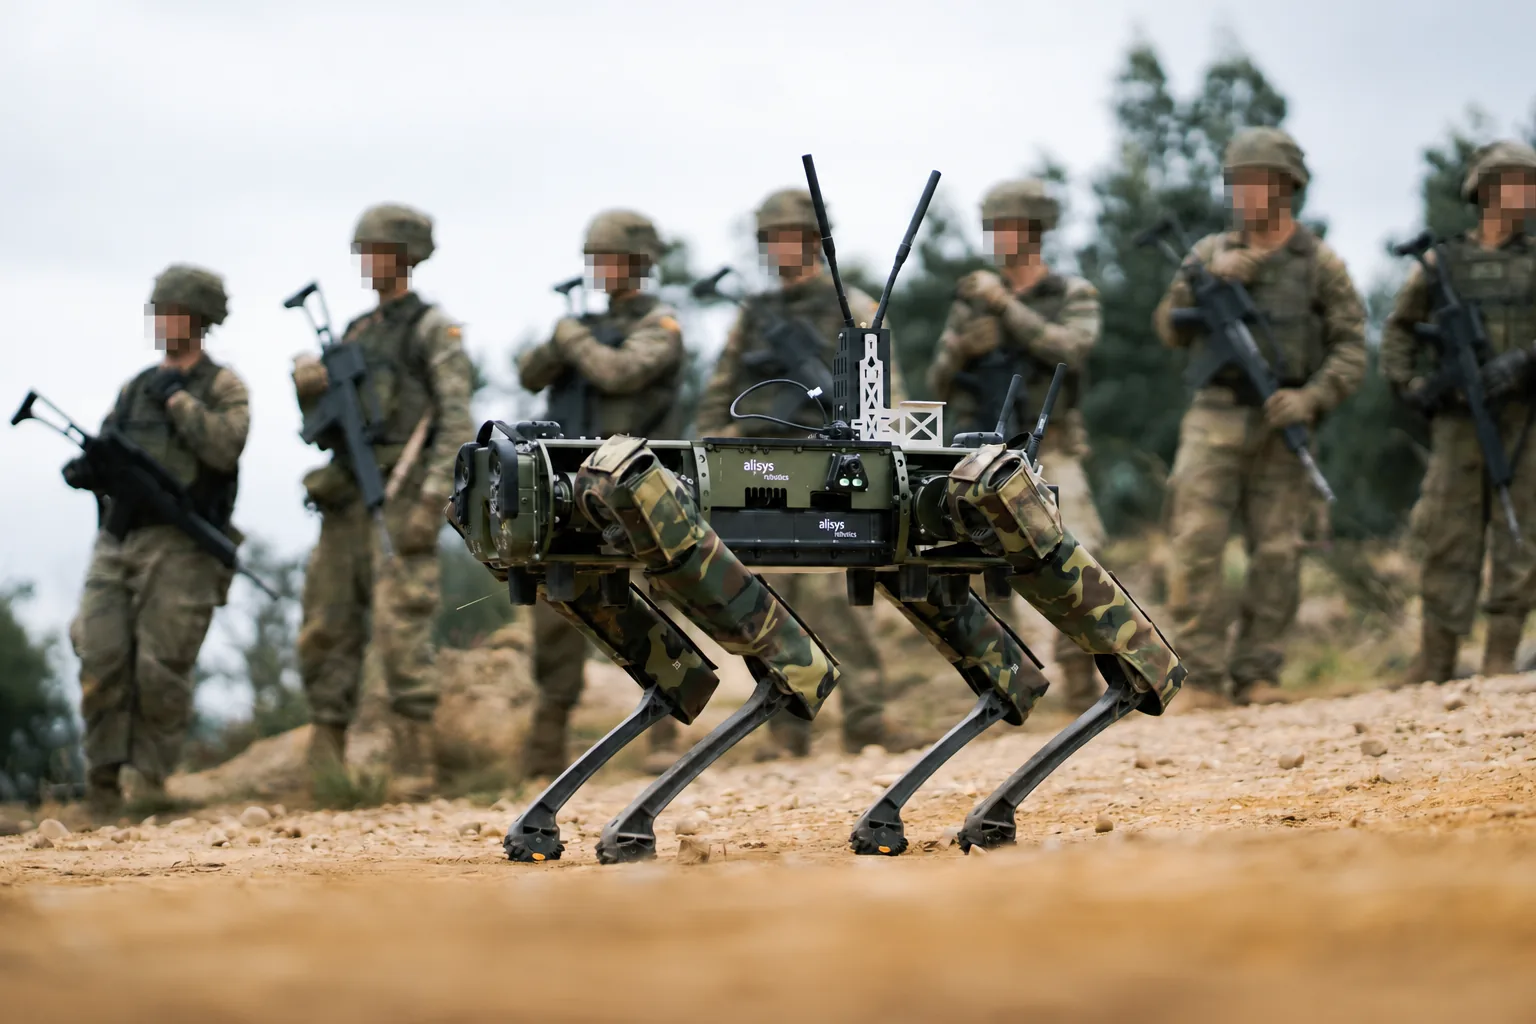
Robots, comunicaciones y puesto de control se validan como un sistema integrado.